トップ / 解説 / フィジカルAIとは。簡単に言うと何か、デジタルツインとの違いまで
OPERATIONS
導入の実務
フィジカルAIとは。簡単に言うと何か、デジタルツインとの違いまで
先に結論
- フィジカルAIは、カメラやセンサーで現実を捉え、自分で判断して機械を動かすAIのことです。特定の製品名ではありません。
- 従来のロボットは人が動きを一つずつ教え込みました。フィジカルAIは、データから動きを学びます。
- デジタルツインは、フィジカルAIに置き換わるものではなく、学習と検証の場として使われます。
フィジカルAIとは
政府は2026年7月の官民投資ロードマップで、フィジカルAIを次のように定義しています。
「画像・音声・動画・各種センサーを統合し、現実世界を理解して行動を生成することで、物理的タスクを遂行するAI」
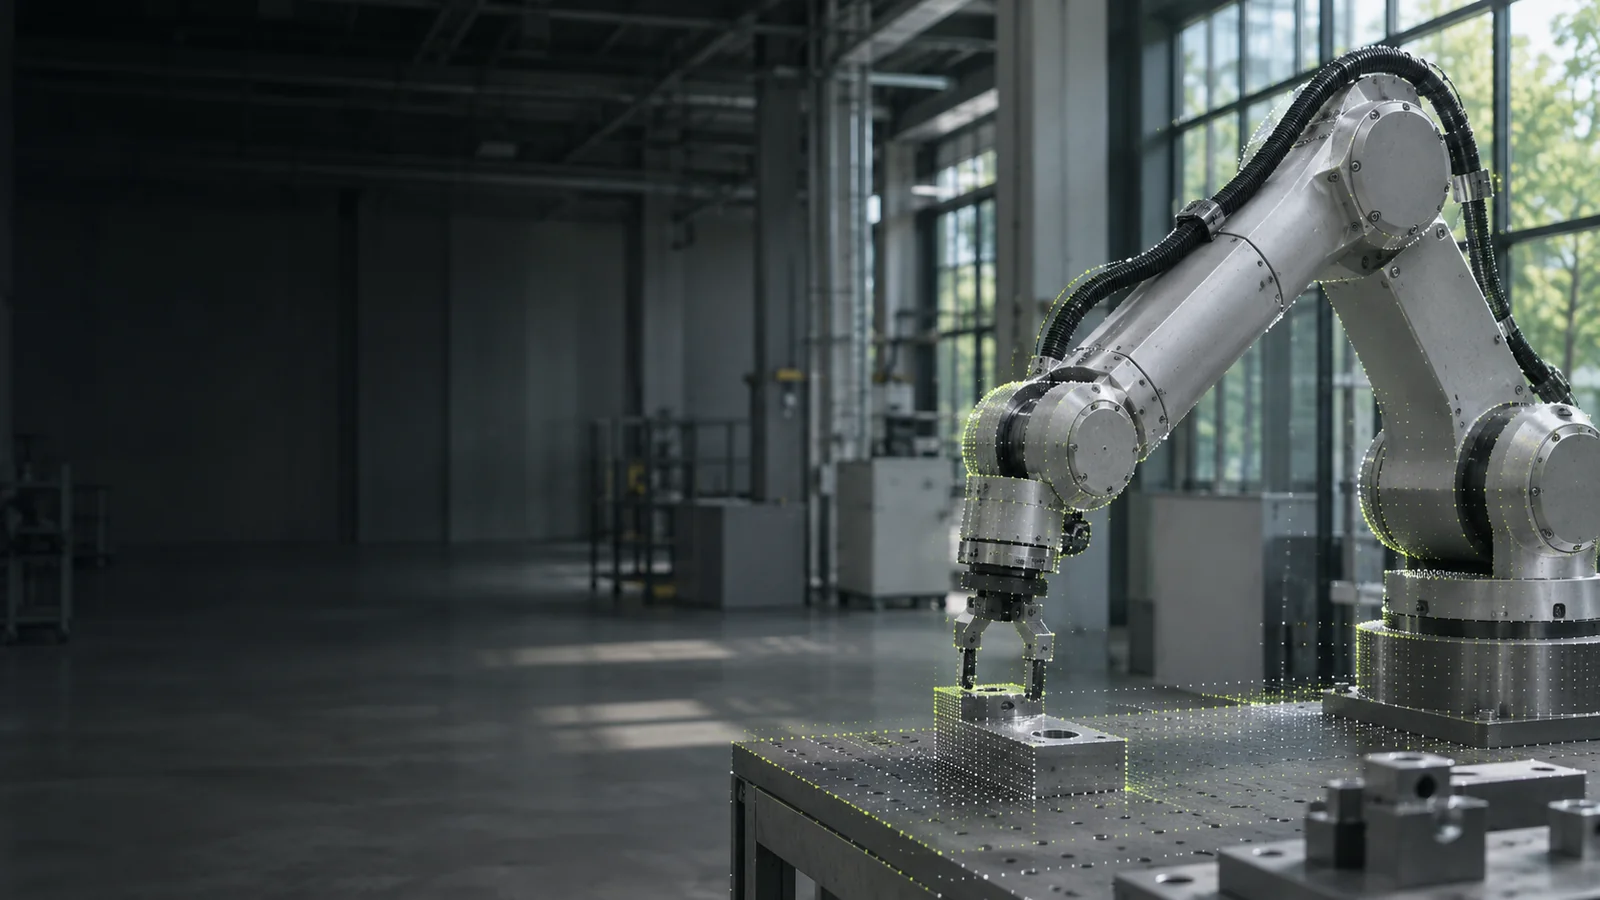
簡単に言えば、見て、考えて、体を動かすAIです。文章や画像を作る生成AIが画面の中で完結するのに対し、フィジカルAIはロボットや車などの機械を通じて現実の物に働きかけます。
企業の説明もほぼ同じ方向です。NTTは「ロボットなどの機械が、カメラやセンサで実世界を知覚し、自律的に判断・行動するためのAI」と説明しています。ソフトバンクは、情報をAIが解析・判断し、その結果で物理的な機器が動く「システム全体」を指すとしています。
従来のロボットと何が違うのか
工場のロボットは、人が動きを直接教え込む方法が主流でした。政府の「AIロボティクス戦略」(2026年5月の版)は、この方法について、事前の教え込みや工程の設計、専用の治具の準備が必要で、導入と運用のコストが大きいと整理しています。決まった物を決まった位置で扱う作業には強い一方、形や置き方が毎回変わる物は苦手です。
フィジカルAIは、実際の動きのデータと、仮想空間で作ったデータから動きを学びます。NVIDIAはこの変化を「固定的な自動化から、本当の自律へ」と表現しています。
| 従来のロボット | 人が動きを一つずつ教える。決まった作業の繰り返しに強い |
|---|---|
| フィジカルAI | データから動きを学ぶ。形や置き方が変わる物への対応を目指す |
何でできているか
フィジカルAIは、1つの技術ではなく、次の4つの組み合わせです。
- データ:人がロボットを操作した記録や、人の動きの記録。集め方は別の記事で整理しています。
- 仮想空間:現場を再現し、安全に大量に練習させる場所。現実とのずれの埋め方はSim2Realの記事で扱っています。
- 学習済みのAIモデル:映像と言葉の指示から、ロボットの動きを出すモデル。
- 実機:ロボットの体と、カメラやセンサー。
デジタルツインとの違い
デジタルツインは、現実の工場や設備を仮想空間に再現したものです。総務省の情報通信白書(令和6年版)は、現実世界から集めたデータを基に仮想空間に双子を作り、シミュレーションを行う技術と説明しています。
2つは役割が違います。
| デジタルツイン | 現場の「写し」。測って再現した仮想の現場 |
|---|---|
| フィジカルAI | 現場で「動く頭脳」。見て判断して機械を動かす |
両者は競合しません。NVIDIAは、フィジカルAIの学習データづくりは「工場などの空間のデジタルツインを作るところから始まる」と説明しています。デジタルツインは、フィジカルAIの練習場であり、試験場です。
実際の例
形が毎回変わる配線の束を箱に収める(ソフトバンク・安川電機)
2026年7月、両社はNVIDIAの協力のもと、ワイヤーハーネス(配線の束)を箱に収める作業を実証したと発表しました。動きのデータを集め、仮想空間で作ったデータを足して学習し、シミュレーションで確かめてから実機に移す流れです。成功率などの数値は公表されておらず、「安定して扱えることを確認した」という表現にとどまります。
動く前に失敗を予測する(NTT)
2026年11月、NTTはロボットが動く前に荷崩れや落下を予測する技術を発表しました。小型ロボットで荷物の積み付けを模した実験では、成功率が73.1%から92.3%に上がったとしています。模擬実験での同社の発表値で、現場での実績ではありません。
国はどう見ているか
官民投資ロードマップ(2026年7月)の記述です。いずれも見込み・目標・想定で、実績ではありません。
| AIロボット市場の見込み | 2040年に約60兆円規模 |
|---|---|
| 日本の目標 | 世界シェア3割超、2040年に20兆円の市場獲得 |
| 官民の投資額の想定 | 2040年度までで10.5兆円 |
同じ資料は現状について、日本は産業用ロボット市場(約0.8兆円)で世界シェア約7割を持つ一方、サービスロボット市場(約2.8兆円)では1割強にとどまると書いています。
導入を考える側が先に決めること
編集部の整理です。
- その作業は、従来のロボットで足りないのか。決まった物を決まった位置で扱う作業なら、従来の方法のほうが確実で安く済む場合があります。
- 学ばせるデータを誰が持つのか。現場のデータは作業のやり方そのものです。集め方と置き場所を先に決めます。
- 発表された数値は、どの段階のものか。模擬実験、実証、本番稼働のどれなのかを確かめてから比べます。
出典
- 内閣官房「戦略17分野における『主要な製品・技術等』の官民投資ロードマップ」(2026年7月21日公開・2026年11月16日確認)
- 政府「AIロボティクス戦略」(2026年3月26日決定・5月27日一部変更)(2026年5月27日公開・2026年11月16日確認)
- NVIDIA 用語集「What is Physical AI?」(英語)(公開日の記載なし・2026年11月16日確認)
- 総務省「令和6年版 情報通信白書」デジタルツイン(2024年7月5日公開・2026年11月16日確認)
- ソフトバンク「フィジカルAIとは?生成AIとの違いや活用例を分かりやすく解説」(2026年1月6日公開・2026年11月16日確認)
- ソフトバンク・安川電機 プレスリリース(2026年7月13日公開・2026年11月16日確認)
- NTT ニュースリリース(2026年11月11日公開・2026年11月16日確認)